
VNX RMCB – BO MẠCH ĐIỀU KHIỂN TRUNG TÂM ROBOT
TỔNG QUAN
Một bo mạch duy nhất tích hợp toàn bộ hệ thống nguồn và “bộ não” của robot
Hầu hết các đội ngũ làm robot thường ghép nối robot từ mô-đun điều khiển động cơ, mạch quản lý pin, bo mạch cảm biến và bo mạch cơ sở cho máy tính — dẫn đến 4 điểm có thể gặp sự cố, 4 bộ phần sụn (firmware) và 4 đầu nối cần đi dây qua khung máy. VNX RMCB thay thế toàn bộ cụm đó bằng một bộ điều khiển duy nhất được thiết kế chuyên dụng.
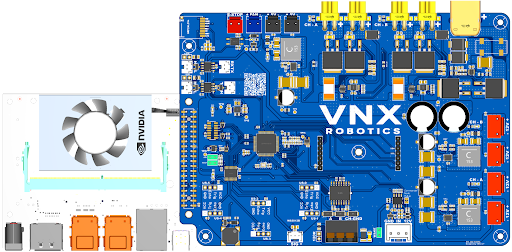
Bo mạch nhận trực tiếp bộ pin dải rộng 24–60 V, điều khiển hai kênh động cơ dòng cao độc lập với chế độ bảo vệ toàn diện, phân phối các đường nguồn 12 V và 5 V ổn định cho thiết bị ngoại vi, đồng thời cung cấp các bus truyền thông thực tế của các hệ thống phụ robot — CAN 2.0, RS-485, LIN và bus trạng thái RGB định địa chỉ — cùng với các đầu cắm máy tính trực tiếp cho NVIDIA Jetson Orin và đường nguồn ổn áp cho Raspberry Pi 5.
Mô-đun MEMS IMU chuyên dụng có thể thay thế tại hiện trường và 6 đầu cắm cảm biến siêu âm mang lại khả năng tự nhận thức vị trí và phát hiện vật cản ngay khi mở hộp, giúp dành thời gian tích hợp vào robot thay vì đi dây cáp.
CÁC TÍNH NĂNG CHÍNH
| Điều khiển động cơ kép Hai kênh dòng cao độc lập, lên đến 100A mỗi kênh tùy thuộc vào cấu hình hệ thống, tích hợp 4x đầu ra phụ XT30. | Bộ bảo vệ toàn diện Khởi động mềm, bảo vệ chống dòng ngược và ngược cực, chống tĩnh điện ESD nhiều tầng, giám sát dòng/điện áp/nhiệt độ trực tiếp. | Đầu vào điện áp rộng Hỗ trợ trực tiếp pin 24–60V qua đầu vào XT60 chính, kích thước phù hợp cho các bộ pin LiPo/Li-ion từ robot tiện ích nhỏ đến các nền kích thước lớn. |
| Bộ giao thức truyền thông 2x CAN 2.0 lên đến 1 Mbps, RS-485, LIN bus và giao diện LED định địa chỉ WS2812B chuyên dụng cho trạng thái và tín hiệu. | Sẵn sàng cho máy tính tính toán Hỗ trợ nguyên bản cho NVIDIA Jetson Orin cùng đường nguồn kênh kép 12/5V/6A cho Raspberry Pi 5 và các SBC tương tự. | Mô-đun MEMS IMU Mô-đun IMU có thể thay thế tại hiện trường — BMI088, ICM-42688, ISM330 và các linh kiện tương tự trên chân cắm SPI/I²C chung. |
| Mảng cảm biến siêu âm 6 cổng cảm biến siêu âm chuyên dụng để phát hiện vật cản ở khoảng cách gần. | Kết nối không dây Kết nối với bộ điều khiển từ xa tùy chỉnh VNX qua giao diện sóng 2.4 GHz cho thao tác điều khiển từ xa và dừng khẩn cấp (E-stop). | Nguồn cho thiết bị ngoại vi 4 đầu ra lên đến 12V, 4A mỗi kênh cho màn hình, loa và micro trên cụm HMI của robot. |
SƠ ĐỒ BO MẠCH
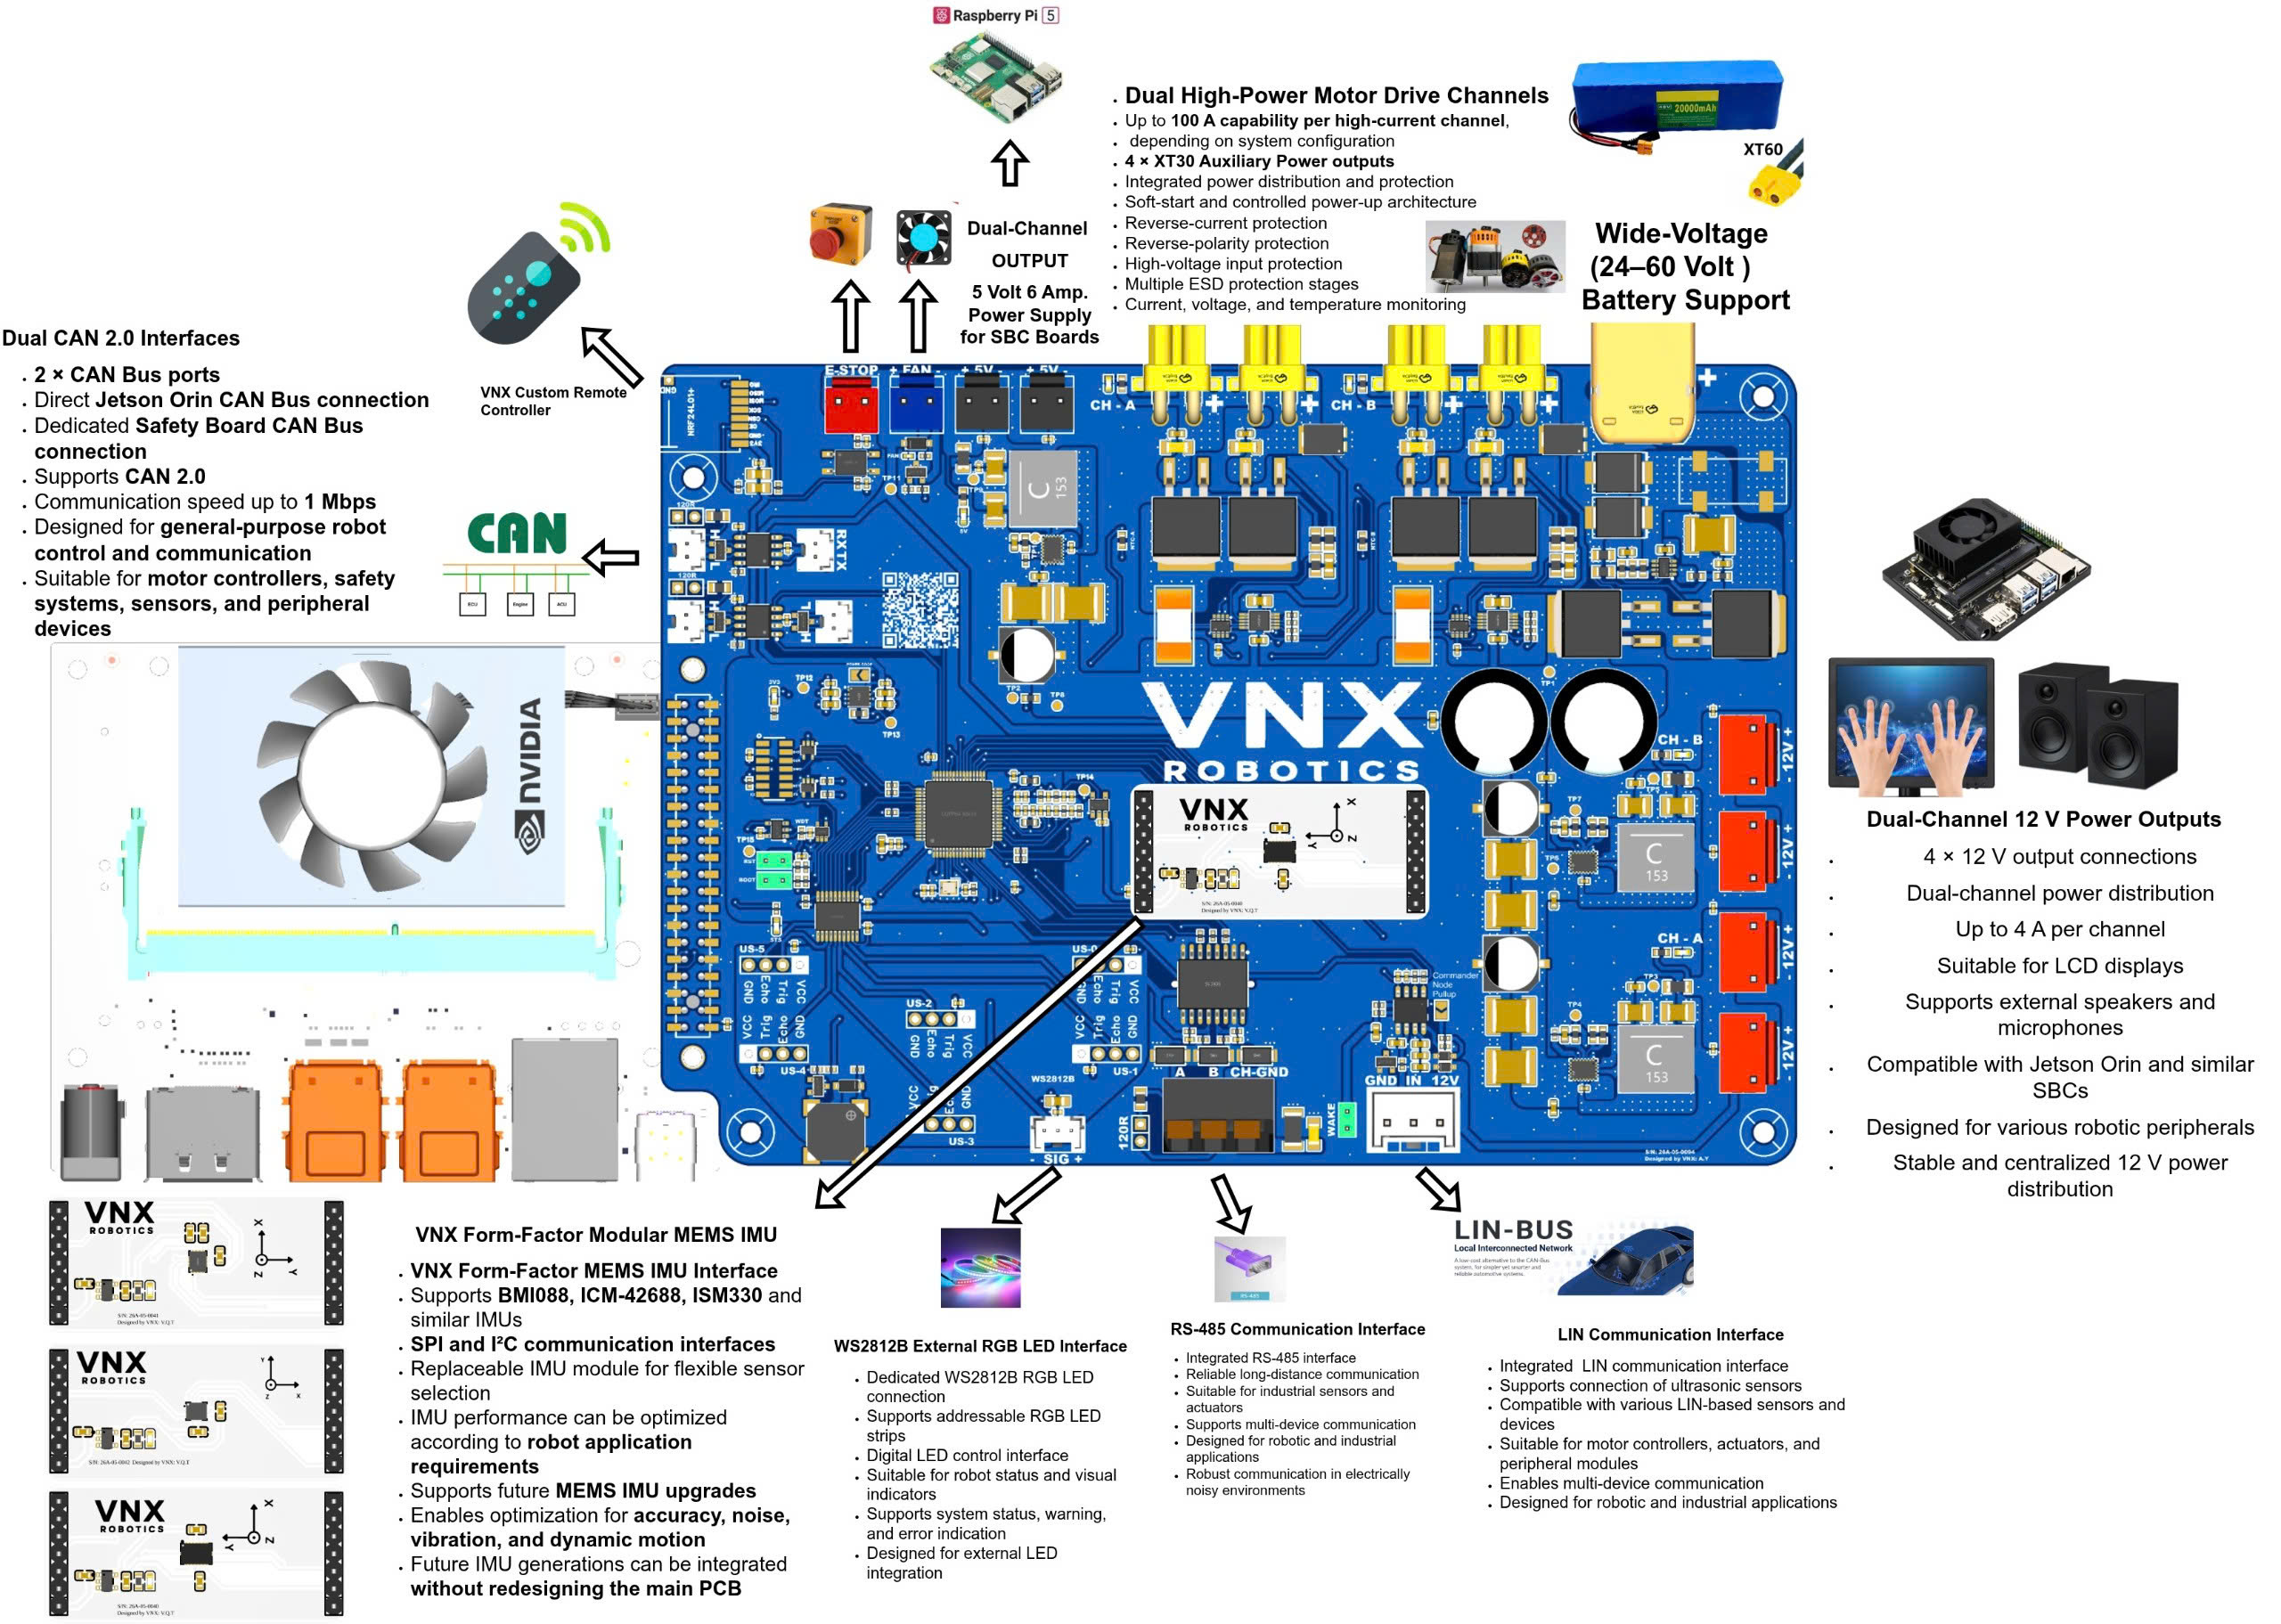
Sơ đồ chi tiết từng đầu kết nối
Bố trí mặt trên của VNX RMCB, có chú thích phục vụ việc khởi tạo hệ thống và thiết kế bộ dây cáp.
THÔNG SỐ
Thông số kỹ thuật
Đầu vào nguồn
| Dải đầu vào pin | 24–60 V DC, kiến trúc điện áp rộng |
| Cổng đầu vào chính | Đầu vào pin chính XT60 |
| Các chế độ bảo vệ đầu vào | Chống ngược cực, quá áp, khởi động mềm, chống tĩnh điện ESD nhiều tầng |
Đầu ra điều khiển động cơ
| Số kênh | 2x kênh công suất cao độc lập (CH-A, CH-B) |
| Dòng điện đỉnh | Lên đến 100A mỗi kênh, tùy thuộc vào cấu hình hệ thống |
| Đầu ra phụ | 4x đầu ra nguồn phụ XT30 |
| Theo dõi | Cảm biến dòng điện, điện áp và nhiệt độ trên từng kênh |
| Các chế độ bảo vệ | Bảo vệ chống dòng ngược, chống tĩnh điện ESD nhiều tầng |
Các đường nguồn phụ
| Đầu ra 12V | 2x kênh, lên đến 4A mỗi kênh, bao gồm: màn hình, loa, micro |
| Đầu ra 5V | Kênh kép, 6A — cấp nguồn chuyên dụng cho SBC (ví dụ: Raspberry Pi 5) |
| Đầu ra quạt | Đường nguồn FAN chuyển mạch chuyên dụng cho làm mát chủ động |
Giao diện truyền thông
| CAN bus | 2x cổng CAN 2.0, lên đến 1 Mbps — một cổng kết nối trực tiếp với Jetson Orin, một cổng dành riêng cho bo mạch an toàn |
| RS-485 | Giao diện tích hợp cho các kết nối công nghiệp khoảng cách xa, đa thiết bị |
| LIN bus | Giao diện LIN trên bo mạch dành cho mạng thiết bị ngoại vi tiêu chuẩn ô tô |
| Bus trạng thái RGB | Giao diện LED định địa chỉ WS2812B chuyên dụng |
| Không dây | Bộ điều khiển từ xa tùy chỉnh VNX |
Cảm biến & An toàn
| Giao diện IMU | MEMS IMU dạng mô-đun chuẩn VNX — SPI & I²C, có thể thay thế nóng |
| Các loại IMU được hỗ trợ | BMI088, ICM-42688, ISM330 và các linh kiện tương thích chân |
| Dừng khẩn cấp | Đầu vào E-STOP chuyên dụng, được định tuyến tới kênh CAN an toàn |
Hỗ trợ máy tính xử lý
| Máy tính xử lý chính | NVIDIA Jetson Orin — Lắp đặt trực tiếp trên bo mạch, hệ thống làm mát và kết nối CAN |
| Máy tính xử lý phụ | Raspberry Pi 5 hoặc SBC tương tự qua đường nguồn ổn áp 12/5V/6A |
| MCU trên bo mạch | Vi điều khiển cho điều khiển truyền động, giám sát và mạch giám sát (watchdog) |
Cơ khí & Môi trường
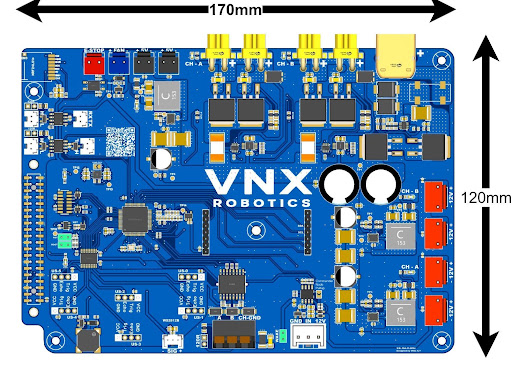
| Kích thước bo mạch (Dài x Rộng) | 170mm x 120mm |
| Sơ đồ lỗ lắp đặt | 5 x Metric 3mm |
| Nhiệt độ hoạt động | -40°C đến +85°C |
ỨNG DỤNG
Các nơi VNX RMCB được ứng dụng
Một kiến trúc bộ điều khiển duy nhất, được tùy chỉnh kích thước và cấu hình cho các dòng robot hoàn toàn khác nhau.
Nền tảng robot có chân
Robot 4 chân & robot có chân: Điều khiển các bộ truyền động khớp mô-men xoắn cao kép cho từng nhóm chân, truyền dữ liệu hướng từ IMU để cân bằng dáng đi và báo cáo dòng điện tại khớp qua CAN để ước tính tải trọng theo thời gian thực.
Nền tảng robot dạng người — Robot dạng người
Đầu vào điện áp rộng và bộ điều khiển kênh kép hỗ trợ các cụm truyền động mật độ cao, trong khi bus CAN và RS-485 phân nhánh tới các bộ điều khiển khớp phân tán.
Dịch vụ & Nhà hàng – Khách sạn — Robot dịch vụ & lễ tân
Các đường nguồn 12 V / 5 V cấp nguồn trực tiếp cho màn hình, loa và micro, trong khi giao diện WS2812B điều khiển đèn LED trạng thái phục vụ tương tác với khách hàng.
Truyền động dạng mô-đun — Bộ truyền động & khớp quay
Hai kênh động cơ dòng 100 A và các đầu ra phụ XT30 được thiết kế phù hợp cho các mô-đun truyền động trực tiếp (direct-drive) và bán trực tiếp (quasi-direct-drive) dùng trong thiết kế khớp hiện đại.
MÔ-ĐUN IMU
MEMS IMU dạng mô-đun chuẩn VNX
Yêu cầu hiệu suất quán tính thay đổi theo từng loại robot: bộ điều khiển dáng đi của robot 4 chân cần dữ liệu con quay hồi chuyển độ nhiễu thấp, băng thông cao; trong khi robot dịch vụ di chuyển chậm lại quan tâm nhiều hơn đến độ trôi dài hạn và chi phí. Việc hàn cố định một IMU lên bo mạch chính buộc phải đánh đổi ngay từ khâu thiết kế — và cố định điều đó trong suốt vòng đời sản phẩm.
MEMS IMU dạng mô-đun chuẩn VNX là một bo mạch phụ (daughter-board) nhỏ trên một diện tích chân cắm cơ khí và điện chung, kết nối qua SPI hoặc I²C. Việc thay thế BMI088 bằng ICM-42688 hoặc ISM330 — hay các thế hệ cảm biến trong tương lai — chỉ đơn giản là thay đổi mô-đun chứ không cần thiết kế lại bo mạch chính.
Quy trình thay thế mô-đun
- Tháo mô-đun IMU hiện tại ra khỏi vị trí
- Lắp mô-đun thay thế vào vị trí
- Không cần thiết kế lại bo mạch chính
Mô-đun BMI088 — Số sê-ri 26A-05-0040 — SPI / I²C, 6 trục
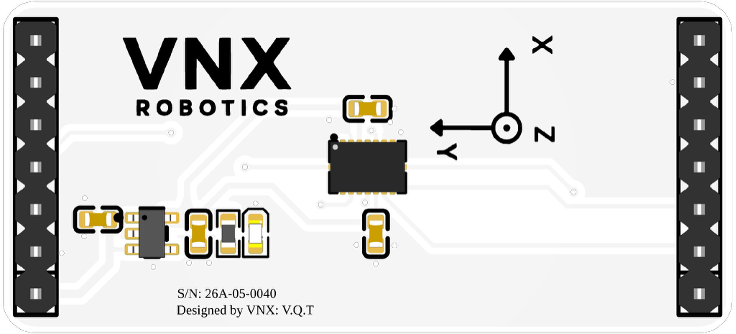
Cặp cảm biến gia tốc và con quay hồi chuyển có dải động cao, rất phù hợp cho robot có chân và các nền tảng có rung động liên tục.
Mô-đun ICM-42688 — Số sê-ri 26A-05-0041 — SPI / I²C, 6 trục
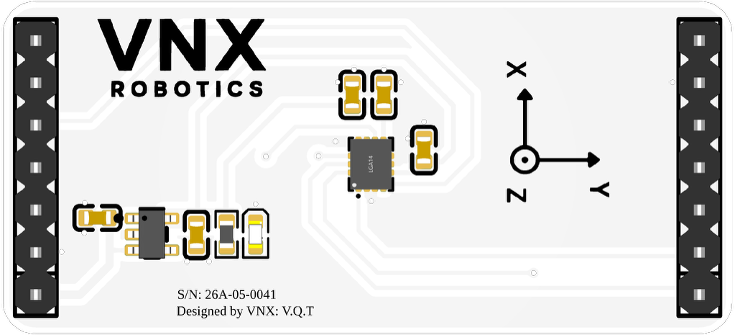
MEMS IMU 6 trục độ nhiễu thấp, băng thông cao dành cho các nền tảng vận hành các vòng lặp ước tính trạng thái và cân bằng chặt chẽ.
Mô-đun ISM330DLC — Số sê-ri 26A-05-0042 — SPI / I²C, 6 trục
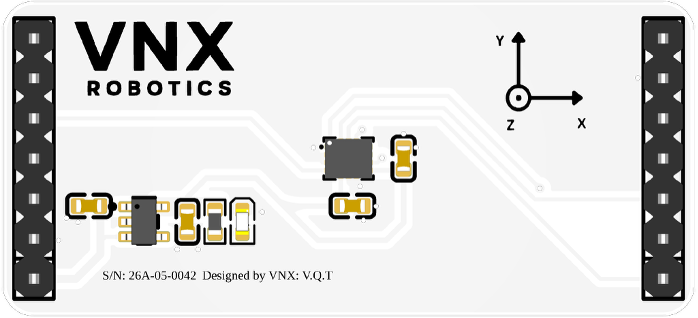
IMU tiêu chuẩn công nghiệp với độ ổn định dài hạn cao, phù hợp với robot dịch vụ và các nền tảng có động lực học chậm hơn.